平行传动四轴自由关节智能工业机器人机械手 结构、原理与应用
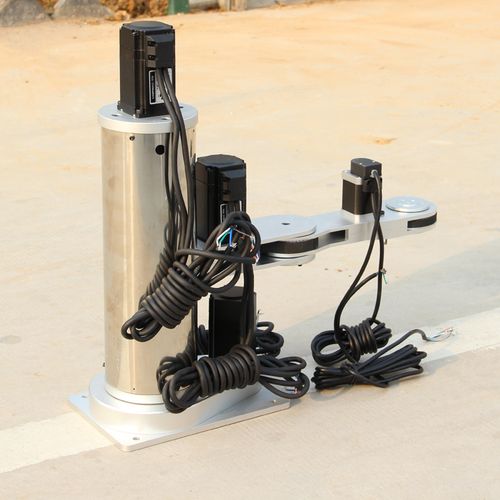
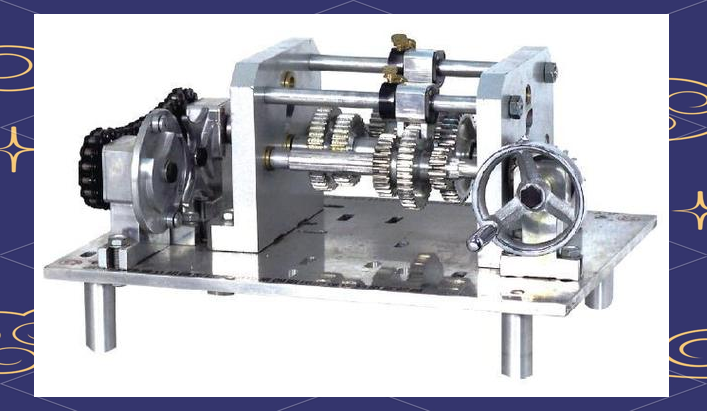
在工业自动化领域,机械手作为核心执行单元,其性能直接决定了生产线的效率与柔性。其中,平行传动机械臂与四轴自由关节智能工业机器人机械手的结合,代表了一种兼顾速度、精度与成本效益的技术路线。本文将围绕平行传动这一关键特性,解析四轴自由关节机械手的设计原理、核心优势及典型应用。\n\n一、平行传动机械臂的基本概念\n平行传动,通常指通过平行四边形连杆机构或同步带/齿轮组,将动力从基座电机传递到末端关节,使远端的姿态保持相对基座平行或按特定规律运动。与传统串联关节(每个关节直接由舵机或电机驱动)不同,平行传动机械臂将驱动电机集中布置在基座或大臂根部,再通过连杆机构实现力与运动的传递。这种设计显著降低了运动部件的惯量,提高了动态响应速度。\n\n二、四轴自由关节的结构解析\n四轴自由关节智能工业机器人机械手,通常包含四个独立可控的旋转轴:\n1. 第一轴(底座旋转):实现水平面内的整体回转;\n2. 第二轴(大臂俯仰):控制大臂的抬升与下压;\n3. 第三轴(小臂俯仰):配合大臂完成径向伸缩;\n4. 第四轴(末端旋转或手腕回转):调整末端执行器的角度。\n在平行传动方案中,第二、三、四轴的运动往往通过布置在基座处的三个电机,经平行连杆机构驱动。例如,采用两组平行四边形连杆分别控制小臂的俯仰和手腕的姿态,从而使手腕始终与基座保持平行(恒平动)。这种结构常见于SCARA机器人的变种或高速搬运机械手中。\n\n三、平行传动的核心优势\n1. 低惯量、高速度:电机后置使手臂质量减轻,可实现每分钟100-200次的标准取放循环;\n2. 高刚性:连杆机构的几何约束使末端抵抗外力变形的能力更强;\n3. 精度保持:传动路径短且数学关系明确,易于进行运动学标定和补偿;\n4. 低成本与易维护:只需四个电机(部分关节由连杆被动约束),且电机集中防护,线缆不易磨损。\n\n四、智能工业机器人的关键技术\n作为“智能”工业机器人,除了机械结构外,还集成了:\n- 绝对值编码器或磁编码器,实现上电即知位置;\n- 基于PLC或嵌入式控制器的运动学算法(逆解简单,因平行约束降低耦和);\n- 机器视觉与力觉反馈接口,用于自适应抓取和装配;\n- EtherCAT/GigE等实时总线通信,支持多机协同。\n\n五、典型应用场景\n1. 3C电子装配:四轴平行传动机械手可从料盘高速拾取微小零件,并因手腕恒平动特性,直接垂直插入电路板插座。\n2. 食品与药品包装:在洁净或冲洗环境中,电机后置便于密封防护,实现高速理料、装盒。\n3. 教学与科研平台:平行传动四轴机械手是教授机器人运动学的理想载体,逆解的存在性和唯一性清晰。\n4. 自动化点胶与锁螺丝:一个轴控制平面轨迹,另一轴保持执行器垂直于作业面。\n\n六、选型与使用注意事项\n- 工作空间利用率:平行传动会限制某些方向的半径,需根据布局选择臂长组合。\n- 加速度与振动:连杆关节铰链间隙会因磨损放大,影响高速下的轨迹精度。\n- 负载与力矩:第四轴手腕的负载应避开奇异位形,防止连杆受力过大。\n\n\n平行传动机械臂与四轴自由关节智能工业机器人机械手的结合,并非追求全自由度拟人化,而是针对平面搬运、垂直插装等高频作业场景,用更简洁的机械原理实现更高效的自动化。随着直驱电机、碳纤维连杆和智能前馈算法的成熟,这类机械手将继续在提高产能、降低成本的工业升级中发挥关键作用。
如若转载,请注明出处:http://www.wxsjxcd.com/product/9.html
更新时间:2026-10-24 02:31:59